by Bynav
6.17-18 2026智能驾驶与出海大会:
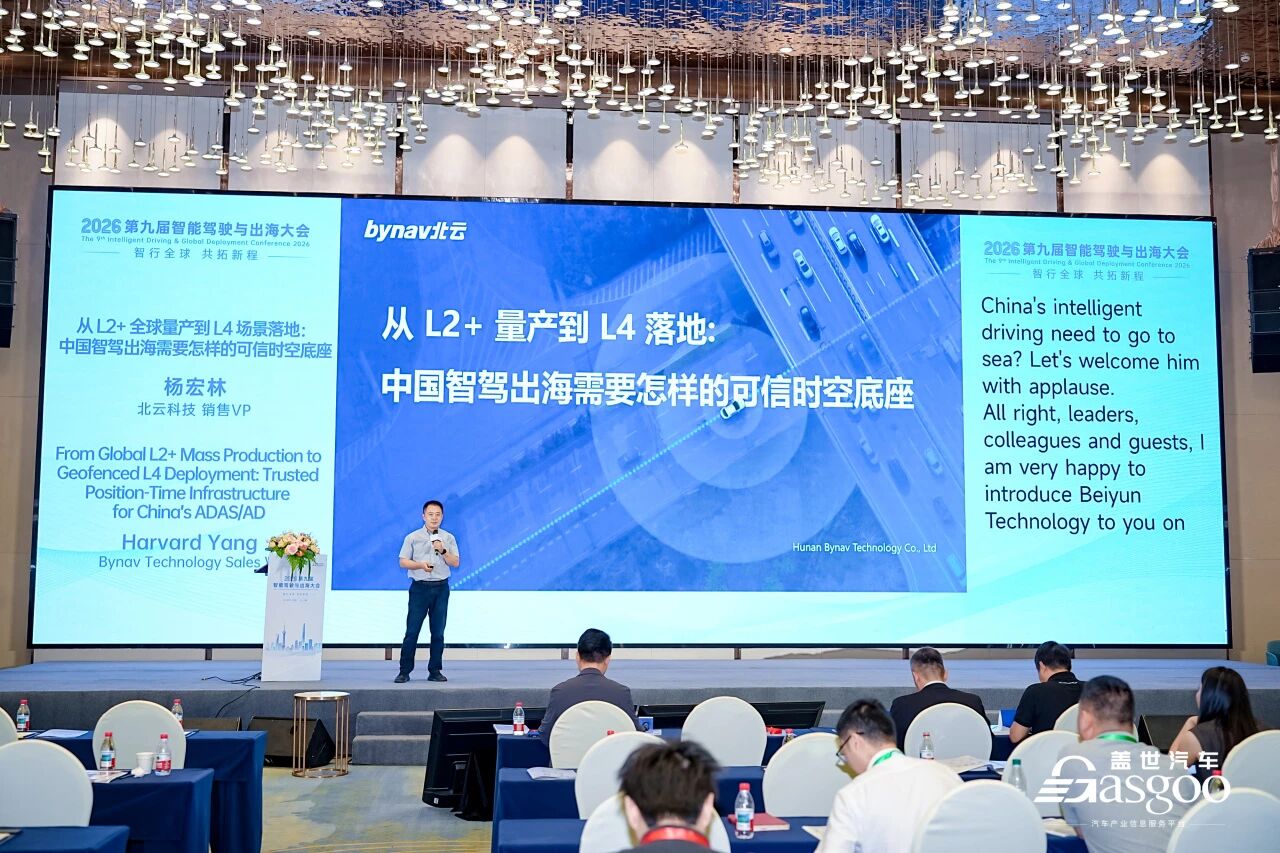
2026年6月17日-18日,由盖世汽车主办的第九届智能驾驶与出海大会在上海圆满召开。
本届大会以“智行全球,共拓新程” 为主题,旨在凝聚产业共识、破解出海发展壁垒,助力中国智能驾驶技术与产品深度深耕全球市场,推动国内汽车智能化产业优势转化为国际竞争优势,携手行业各方共启新征程。
北云科技受邀参加此次大会,并由销售副总裁杨宏林发表了主题演讲。
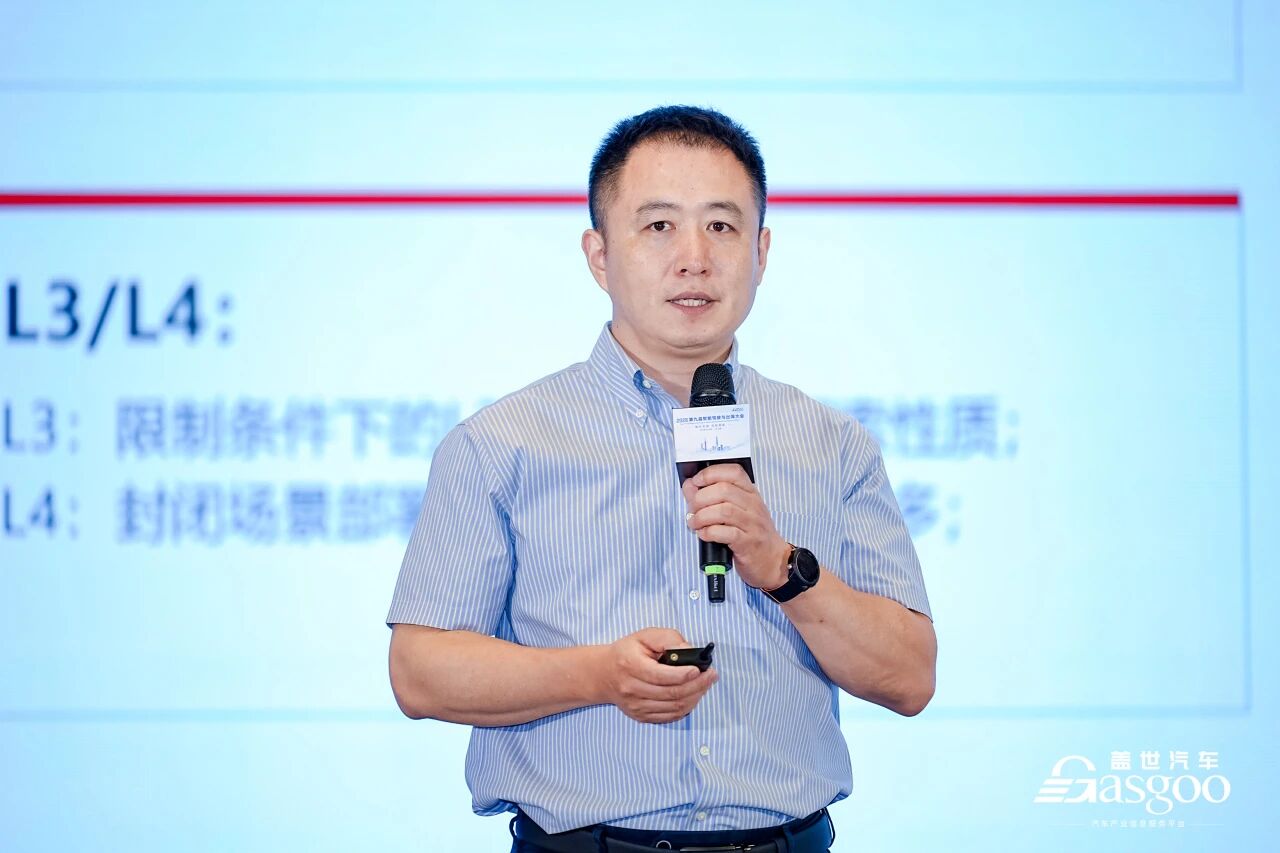
杨宏林副总裁的演讲主题为“从L2+全球量产到L4场景落地:中国智驾出海需要怎样的可信时空底座”,在演讲中他结合国内外市场差异,进一步探讨了如何通过轻量化地图与全球通用定位方案支撑中国车企全球化落地。
出海挑战-法规、地图、本地化与道路环境差异
当前全球市场格局分化:中国L2渗透率2025年超60%,NOA超15%,整车出口持续攀升;美国L2渗透率超40%,L3/L4由Waymo、特斯拉主导;欧洲L2约35%,NOA仅1%但L4已有中国玩家落地。中国智驾出海眼下正面临多重阻碍。
首先是法律法规的差异,欧盟、美国各州及中东地区对数据隐私、事故责任认定及本地化合资均有不同要求。
其次,是本地化落地难。中国算法基于国内环境训练,海外驾驶环境、供应商体系及生态运营截然不同,导致出海后“水土不服”。
此外,地图数据合规是红线,涉及测绘资质、更新时效及数据出口限制。而道路基础设施与交通参与者习惯的差异,也严重影响中国大模型算法在海外的体验。
技术路径-从高精地图到轻图与高可靠定位
早期的智驾依赖高精度地图与厘米级定位,但因其成本高、覆盖差、鲜度低,行业逐渐转向“轻图”方案。
轻图基于SD底图叠加道路特征点,比如Mobileye的REM地图及特斯拉方案,国内图商也推出了HD Light等轻量化产品。
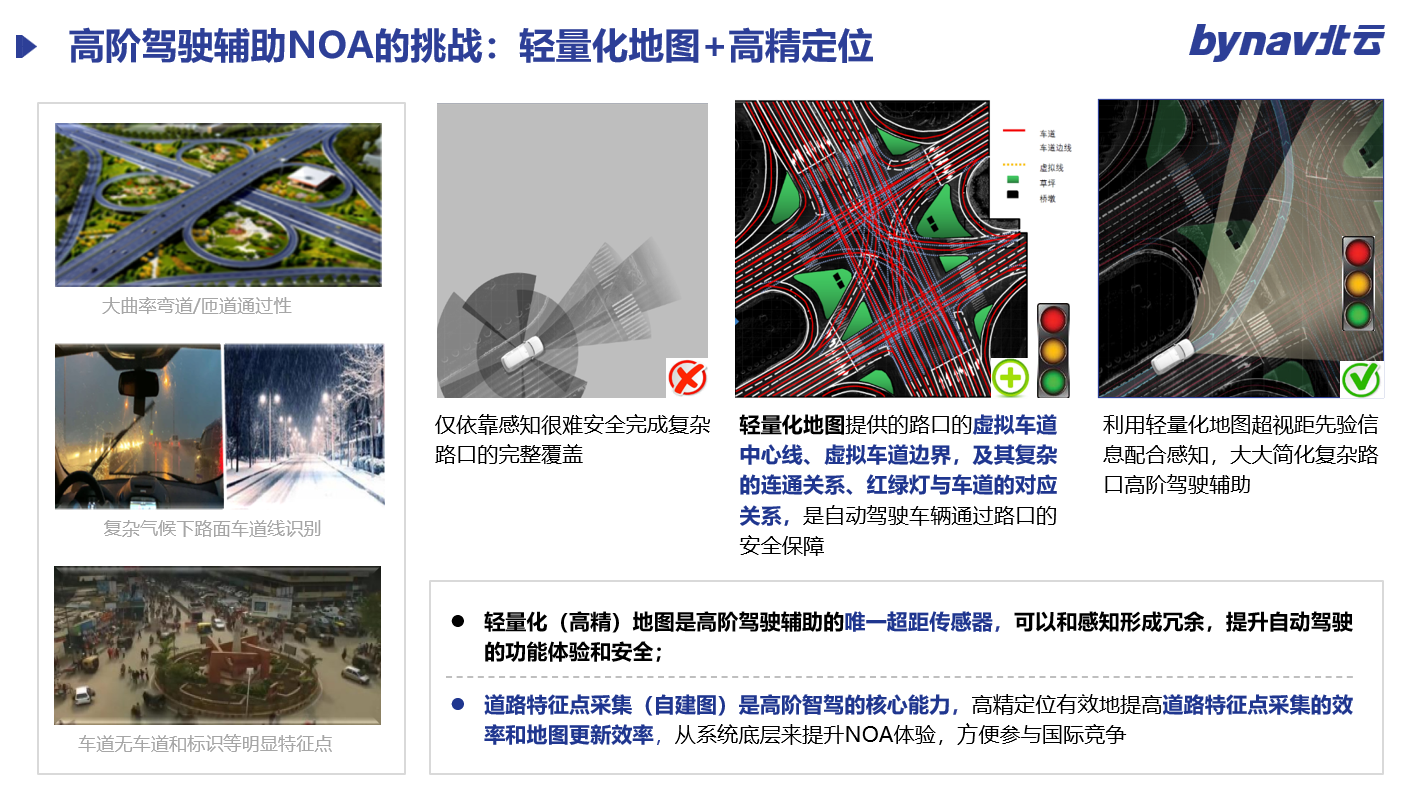
纯视觉方案在复杂气候、无车道线或地下停车场等场景存在感知局限,而轻图作为超视距先验信息源,能与感知形成冗余,提升安全性与体验。
道路特征点采集是高阶智驾的核心能力,高精定位有效地提高道路特征点采集的效率和地图更新效率,从系统底层来提升NOA体验,方便参与国际竞争。
为应对海外RTK成本高昂的问题,行业正推广网络PPP技术,以亚米级精度实现全球可用。
北云方案-面向 L2+ 与 L4 的可信时空底座
围绕中国智驾出海对高可靠定位能力的需求,杨宏林在演讲中指出,北云科技希望提供的是一个全球可信的时空底座,为高阶智驾持续输出稳定、可靠的速度、位置与姿态信息,并进一步提升道路特征点采集与地图更新效率,从系统底层支撑 NOA 体验优化。
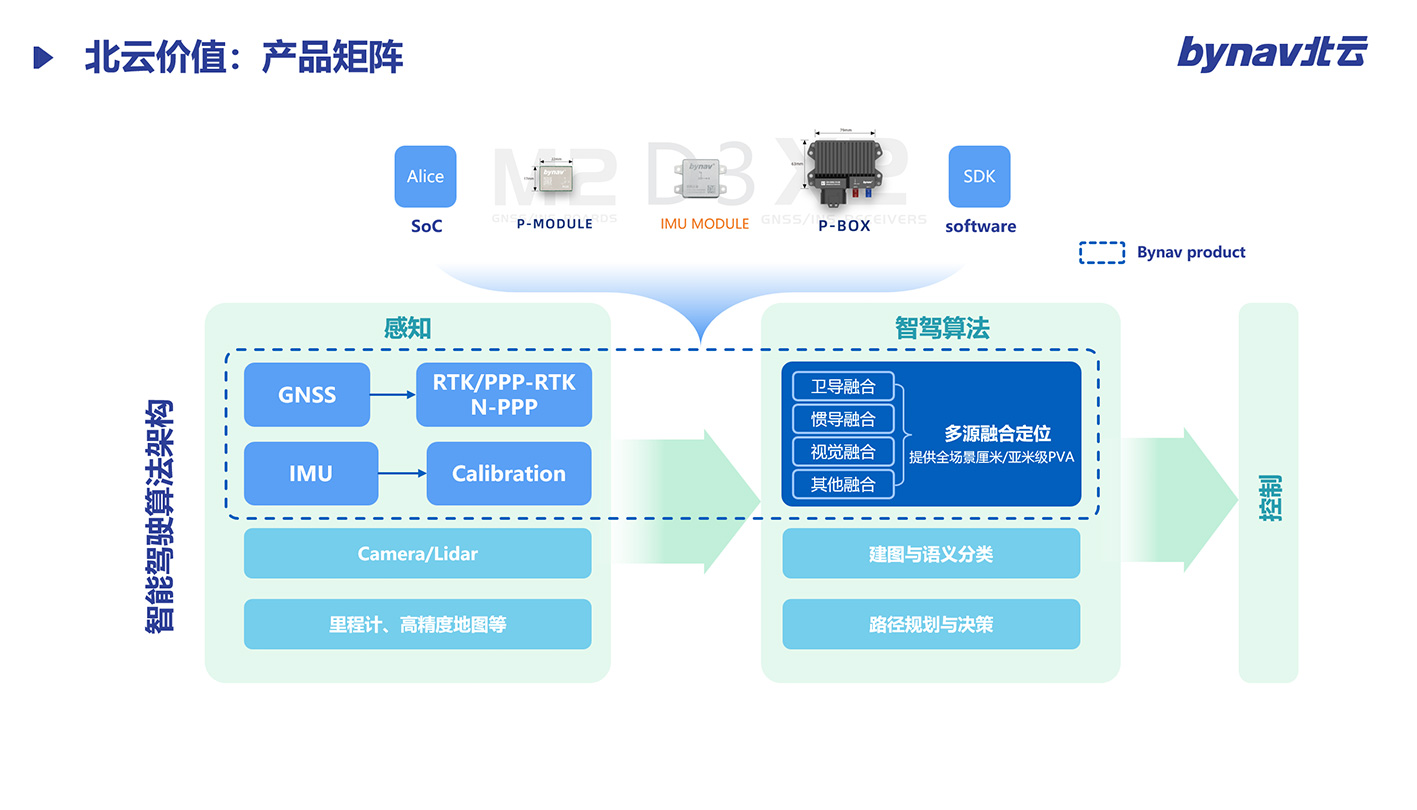
在底层能力上,北云以自研车规级高精度 GNSS SoC 芯片 Alice 和深耦合组合导航算法为核心,通过更高 AD 量化位数、更宽采样带宽和更多通道数,提升信号链路的抗干扰与多径抑制能力;同时结合全温标定 IMU,在城市峡谷、遮挡、弱信号等复杂场景下抑制 GNSS 数据发散,降低智驾频繁退出的风险。
在功能安全方面,北云相关产品已获得 ISO 26262 ASIL B 功能安全认证,并通过异构冗余、专用 MCU 检测等设计提升定位输出的可信度。目前,相关方案已量产应用于地平线、长城、奇瑞、长安、蔚来等客户,今年整体出货量预计将超过 200 万套。
基于芯片、算法与量产能力,北云已形成高精度定位模块(P-Module)、IMU 模块及 P-BOX 等多种产品形态,并可适配 RTK、PPP-RTK、网络 PPP 等不同区域的定位服务条件,覆盖 L2+ 高阶 NOA 到 L4 无人化运营等场景,为中国智驾企业全球化落地提供支撑。